在车联网领域,一个稳定、精确的定位系统是自动驾驶自主行动的前提。其核心是 “精准知道我在哪、周边有什么、下一步该做什么”。当前,卫惯组合导航系统(GNSS与IMU结合)已成为构建鲁棒定位系统的标准做法,是高阶自动驾驶环境感知定位方案的重要补充。那么,卫惯组合导航GNSS+IMU有什么优势,又是如何为高阶智驾提供全局高精度定位的?
一、GNSS与IMU各自核心优势与短板
1、 GNSS(全球卫星导航系统)
优势:提供全球绝对坐标,直接给到经纬度、海拔,长期无累积漂移,是全局定位的基准。
短板:隧道、高架下、高楼峡谷、地下车库会信号遮挡、失锁;信号弱时定位跳变、噪声大;输出频率低(一般 1~10Hz),跟不上车辆高速运动。
2、IMU(惯性测量单元)
优势:不依赖外部信号,完全自主;输出频率极高(100~1000Hz),能短时高精度实时捕捉车辆瞬时姿态、角速度、加速度。
短板:纯 IMU误差会随时间严重累积漂移,几秒到几十秒位置就偏出几米甚至十几米,不能单独做长期全局定位。
显而易见,两种技术的特性形成了极致互补。GNSS+IMU融合组合导航,互相约束消除漂移,通过深耦合算法(如卡尔曼滤波)实现 1+1>2 的定位效能。
其本质是用 GNSS 的绝对全局坐标,不断校准 IMU 的累积误差;用 IMU 在 GNSS 断联时做高精度推算,全程把漂移锁住;实时融合卫星观测值与惯性数据,单星即可辅助校准、异常信号自动剔除,为高阶自动驾驶提供全局高精定位。
二、卫惯组合导航的核心价值和应用成效
GNSS+IMU组合导航的明显优势,使其成为高级别智驾的“定海神针”,适配高速开阔道路、城市峡谷、隧道 / 地下车库等复杂场景。
全场景连续定位:开阔地厘米级、遮挡区分米级、盲区短时高精度,彻底解决 “定位丢失” 风险;
高动态姿态感知:提前感知道路曲率,平顺加减速,适配高速加减速、急转弯、坡道等复杂工况;
冗余安全保障:双源互为备份,单一模块故障仍可维持定位能力,满足 L4 级功能安全要求;
全域坐标统一:提供绝对地理坐标,支撑高精地图匹配、跨区域导航、车路协同全局统一。
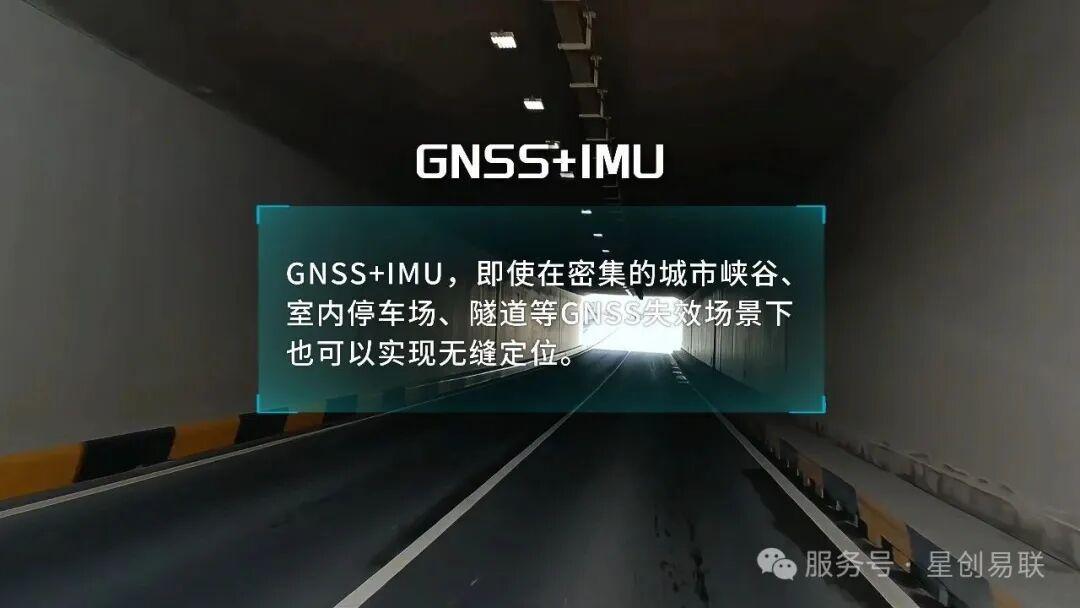
以隧道场景为例。在进入隧道前,信号好时,GNSS 当做精准基准,实时校准 IMU 的零偏和温漂,从根源锁住漂移;遇到隧道、高楼遮挡,GNSS 失效,校准后的 IMU 自主推算轨迹,短时间精准不跑偏。等驶出遮挡,卫星信号恢复,立刻再次校准清零残余误差。
三、卫惯定位 + V2X 协同
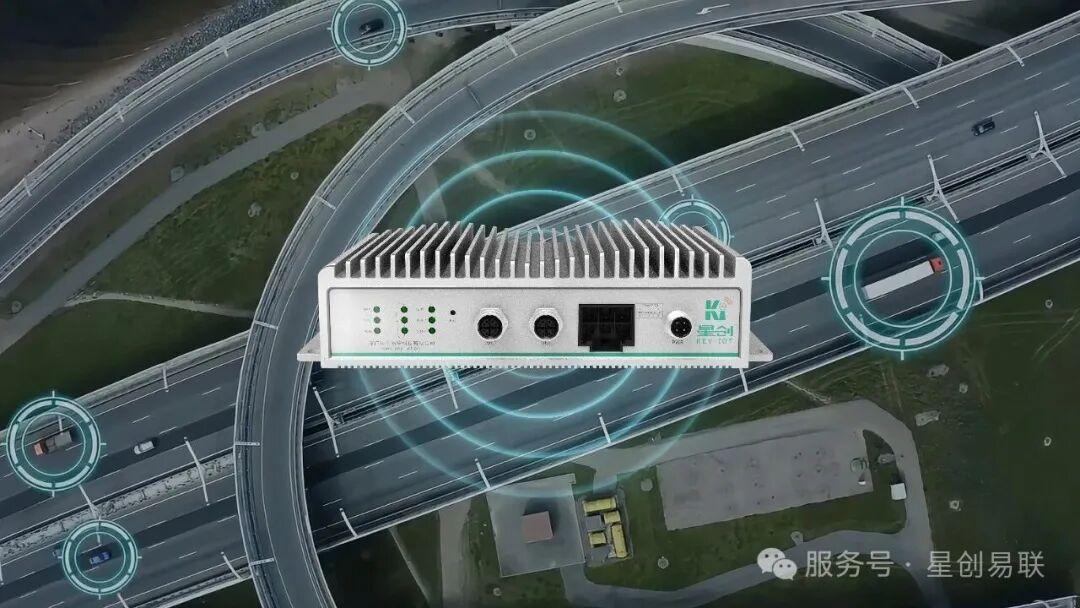
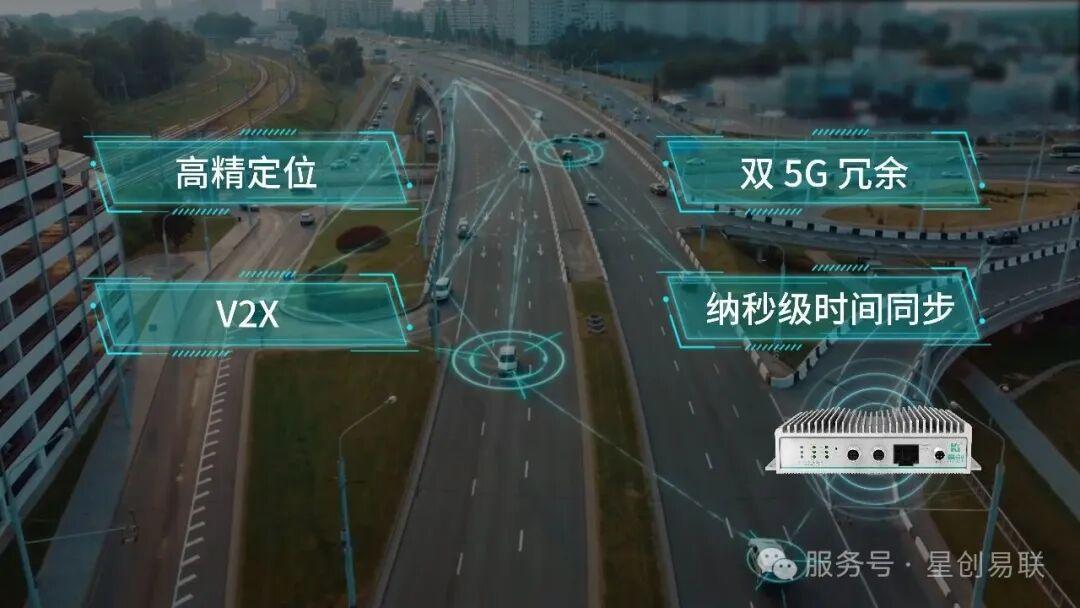
目前,在高阶智驾车载通信向高集成架构设计中,星创易联SV910 5G-V2X 车载以太网网关在卫惯组合导航(GNSS+IMU)的核心定位能力之上,进一步融合了高精定位、双 5G 冗余、V2X、纳秒级时间同步等核心能力,将 “精准定位” 升级为 “定位 + 通信 + 协同” 的全域解决方案,完美适配无人矿卡、无人集卡、Robobus、园区无人车等场景的严苛需求,推动无人驾驶从 “试点示范” 迈向 “全域普及”!
1、硬核高精定位:卫惯组合,厘米级精准触达
· 多系统多频GNSS:支持北斗、GPS、GLONASS、Galileo四系统,双频抗干扰,结合RTK技术(RTK固定误差精度<2cm),达到厘米级定位;
· 6轴IMU融合:6轴高稳 IMU,与GNSS深耦合,抗干扰强适配,隧道、地下车库等全程稳定定位。
2、双5G+V2X:低时延通信,直连对话距离突破500米
· 双5G冗余备份:双5G模组 + 5G/4G/Redcap自适应,双卡多链路秒级切换,弱网、盲区、移动场景零断连、零丢包,高清视频、控制指令、传感器数据并发传输不拥堵;
· V2X直连协同:内置V2X 模块,支持PC5接口,直连路侧 RSU,无需基站、毫秒级响应,直连对话距离突破500米,实现全域交互,盲区预警、编队协同、路径规划等;
· 纳秒级时间同步:支持时间敏感网络TSN,支持PTP/GPTP,纳秒级时间同步精度,确保多传感器数据、车路信息时间戳完全对齐,为融合感知与协同决策提供精准时序基础。
3、丰富车规接口,一体化部署
· 丰富车规接口:6 路车载以太网、3路 CAN、2 路 M12 工业以太网,2路I/O接口,无缝对接域控制器、激光雷达、摄像头、执行器;
· 一体化部署:定位 + 通信 + 协同单硬件集成,减少布线、降低功耗、简化运维,实现部署周期和成本大幅降低 。
无人驾驶的终极竞争,归根结底是安全、效率与可靠性的综合较量,而精准定位与全域协同,是所有能力的底层基石。
卫惯组合叠加 V2X 协同,正是顺应行业趋势的核心支撑。通过多源定位冗余架构、厘米级卫惯定位能力,为感知系统筑牢稳定空间基准,同时兼顾封闭场景可靠性与开放场景安全性,已然成为无人驾驶商业化落地的标配方案。